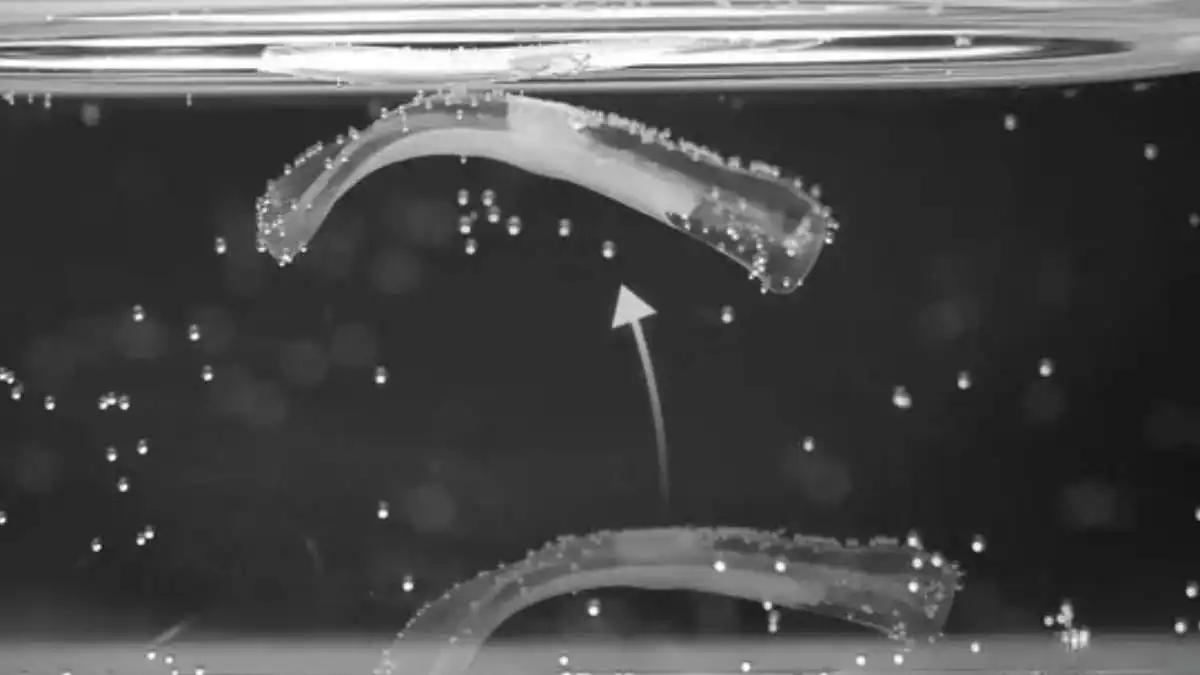

Un equipo del Laboratorio de Robótica Blanda de la ETH Zúrich, universidad pública suiza, desarrolló bioactuadores capaces de realizar movimientos complejos gracias al empleo de tejido muscular vivo. Estos robots, de aproximadamente 1,5 centímetros de longitud, demostraron facultades para nadar, saltar, flexionarse y sujetar objetos, sin emplear motores rígidos.
La investigación, publicada en la revista Nature Communications, reportó que estos dispositivos lograron un rango de movimiento hasta 11 veces mayor en comparación con prototipos previos. El avance propone nuevas bases experimentales para construir máquinas flexibles y adaptables que reduzcan la dependencia de mecanismos convencionales.
El equipo abordó un problema clave de los modelos biohíbridos: su falta de fuerza para desplazamientos significativos. Normalmente, las células musculares cultivadas generan contracciones, pero el movimiento observado es mínimo fuera del entorno microscópico del laboratorio.
Desarrollo y optimización de la biohibridación
El profesor Robert Katzschmann lideró la investigación junto a la investigadora Aiste Balciunaite y el científico Mike Y. Michelis. Ellos emplearon simulaciones computacionales para determinar la geometría óptima del hidrogel y la ubicación más eficaz del músculo antes de fabricar los componentes.
Los investigadores fabricaron los andamios mediante impresión 3D utilizando xolografía, técnica que posibilita la formación de estructuras precisas en materiales susceptibles a la deformación y presión durante cada movimiento. Estos soportes presentan ranuras diminutas para fijar las fibras musculares y orientar su crecimiento.
La alineación de las fibras permitió optimizar la transferencia de fuerza desde las células hasta la parte flexible del bioactuador, según indica el equipo de la ETH Zúrich. En lugar de incrementar la cantidad de tejido muscular, los especialistas mejoraron la relación entre el tejido vivo y el material sintético, permitiendo que cada contracción se transforme eficientemente en movimiento observable.
Resultados experimentales y limitaciones actuales
Durante las pruebas, los bioactuadores alcanzaron velocidades de 6,2 milímetros por segundo y lograron saltos de hasta cinco milímetros en una sola contracción, equivalentes a un tercio de su propia longitud, de acuerdo con los resultados obtenidos en laboratorio.
Sin embargo, los autores especificaron que la tecnología aún se encuentra en fase experimental y preclínica. El tejido muscular vivo requiere soluciones nutritivas para mantener su actividad, situación que actualmente limita el funcionamiento prolongado de estos dispositivos fuera de un entorno de laboratorio.
Para los responsables del estudio, el diseño conjunto del soporte artificial y del tejido muscular constituye el principal avance experimental, al posibilitar una eficiencia sin precedentes en la transformación de contracciones musculares en desplazamientos mecánicos.

 También lee